指尖识别滑动
指尖的动态触觉阵列采用视觉式触觉传感器,可检测接触位置、压力变化和滑动。捏取细小物体时,机器人可以从指尖获得这些反馈。
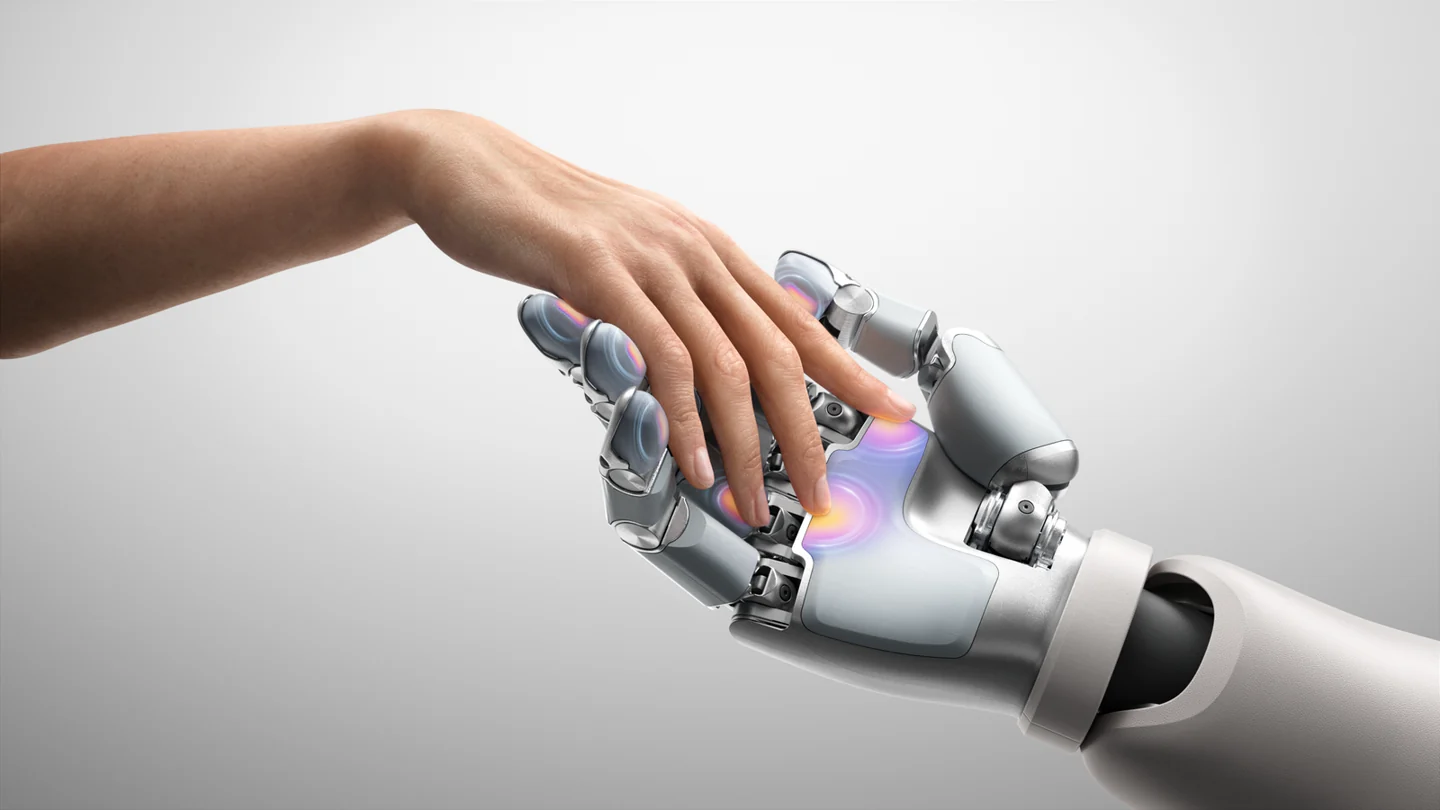
指尖的动态触觉阵列采用视觉式触觉传感器,可检测接触位置、压力变化和滑动。捏取细小物体时,机器人可以从指尖获得这些反馈。
电子皮肤覆盖手指和手掌。当物体贴近掌心或靠在手指侧面时,这些部位也能测量接触力,空间分辨率为 5 mm。
W02 的最小抓握直径为 0 mm,指间可完全闭合,适合夹取细绳、筷子等窄小物体。手部重量低于 750 g,有助于减轻机械臂腕端负担。
Sharpa W02
| 主动自由度 | 21 |
|---|---|
| 重量 | < 750 g |
| 外形尺寸 | 188 × 87.5 × 40 mm |
| 最小抓握直径 | 0 mm |
| 动作频率 | 3 Hz |
| 防护等级 | 本体 IP54,佩戴官方手套时 IP67 |
| 力检测范围 | 5 mN 至 30 N |
|---|---|
| 力分辨率 | 5 mN |
| 空间分辨率 | 1 mm |
| 力检测范围 | 0.1 至 20 N |
|---|---|
| 力分辨率 | 0.1 N(接触面积 10 mm²) |
| 空间分辨率 | 5 mm |