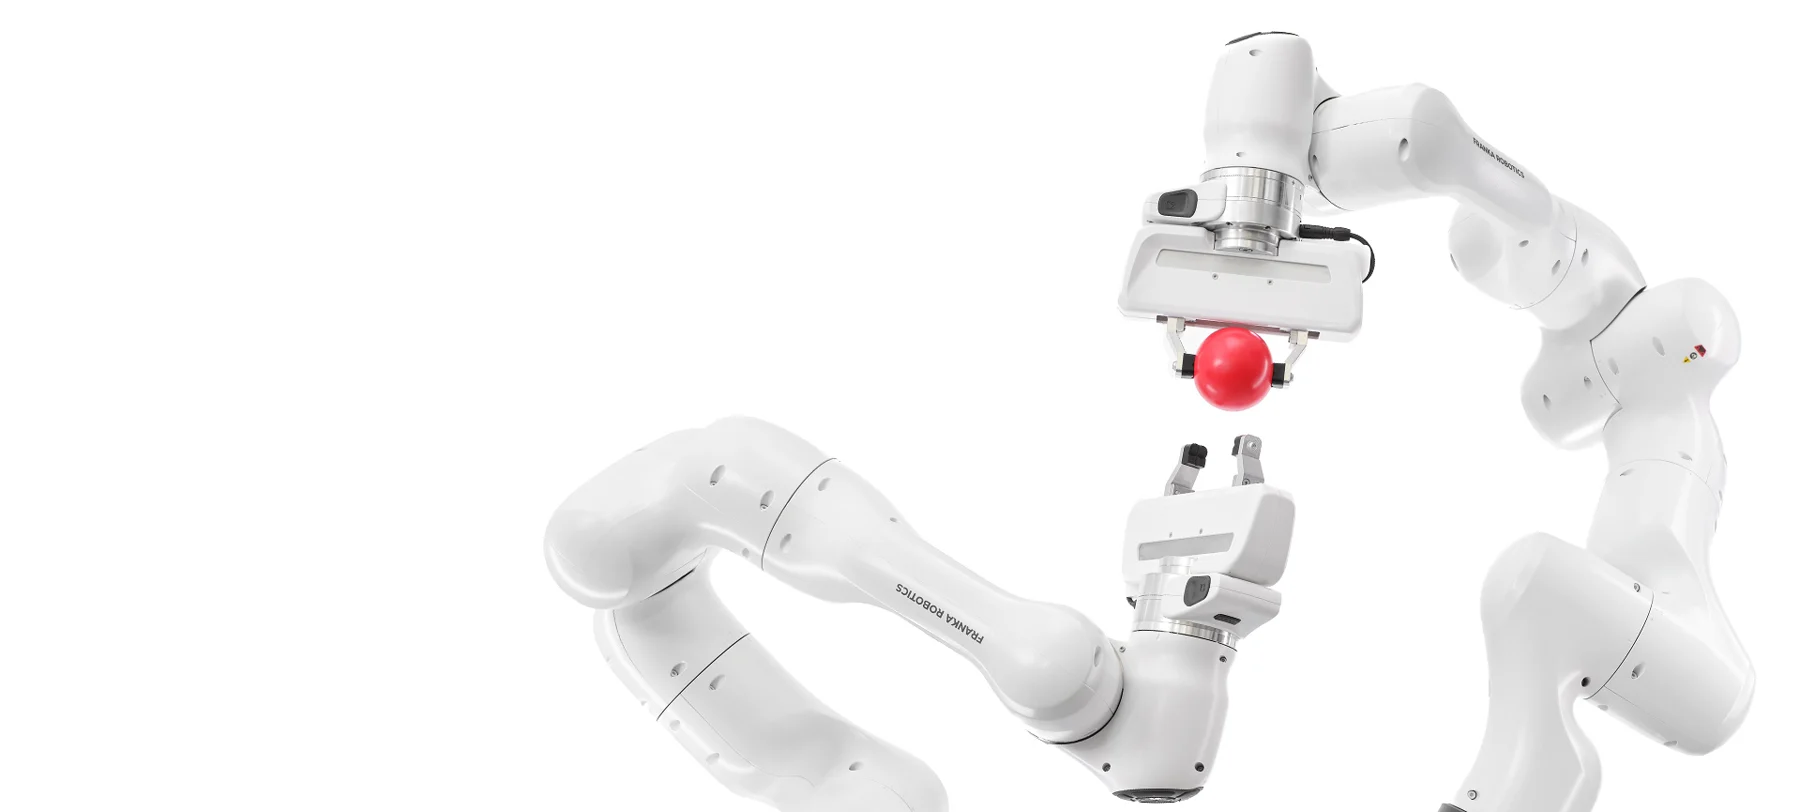
在有限空间内调整姿态
末端靠近目标时,额外的第七个自由度为肘部留下调整空间。研究人员可以在保持末端目标位姿的同时,规划绕开障碍物的接近路径。
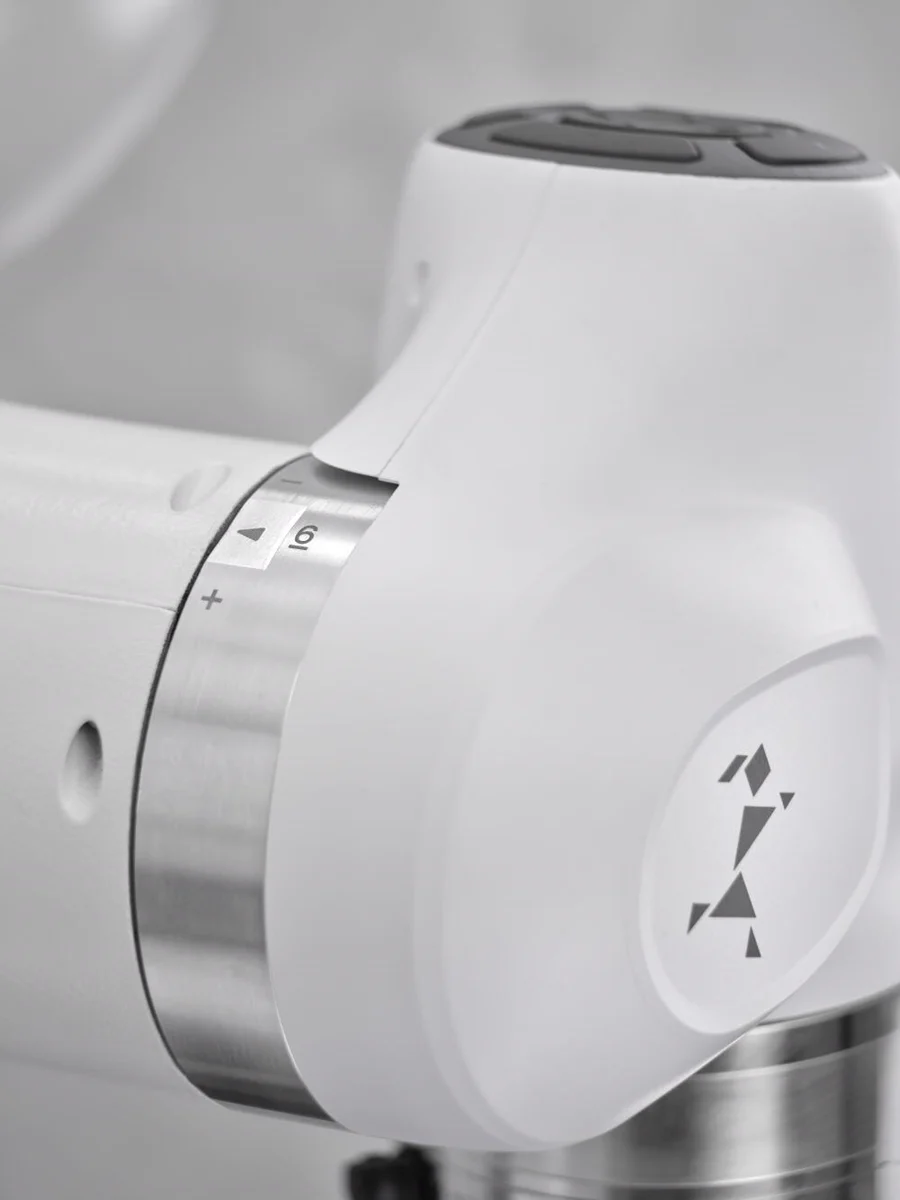
末端靠近目标时,额外的第七个自由度为肘部留下调整空间。研究人员可以在保持末端目标位姿的同时,规划绕开障碍物的接近路径。
每个关节都集成连杆侧力矩传感器。控制程序可以读取力矩和外力估计值,研究抓取、装配等任务中刚度设置与接触力之间的关系。
通过以太网连接外部工作站后,开发者可用 libfranka 发送关节力矩、位置或速度指令,也可在笛卡尔空间控制位姿或速度。官方提供 ROS 2 集成。
Franka Research 3
| 自由度 | 7 |
|---|---|
| 额定负载 | 3 kg(单臂) |
| 最大臂展 | 855 mm(至末端法兰) |
| 本体重量 | 约 18.3 kg |
| 末端法兰 | DIN ISO 9409-1-A50 |
| 防护等级 | IP40 |
| 位置重复精度 | 优于 ±0.1 mm(ISO 9283 规定测试工况) |
|---|---|
| 工具中心点最高速度 | 2 m/s |
| 关节力矩限值 | A1–A4 为 ±87 N·m,A5–A7 为 ±12 N·m |
| 手动引导力 | 约 2.5 N |
| 可调平移刚度 | 10–3,000 N/m |
| 可调旋转刚度 | 1–300 N·m/rad |
| 实时接口 | Franka Control Interface(FCI),1 kHz |
|---|---|
| 状态反馈 | 关节位置、速度、力矩及外部作用力估计 |
| 开发接口 | libfranka(C++)、ROS 2 |
| 控制器电源 | 100–240 V AC,50–60 Hz(Control v5.1) |