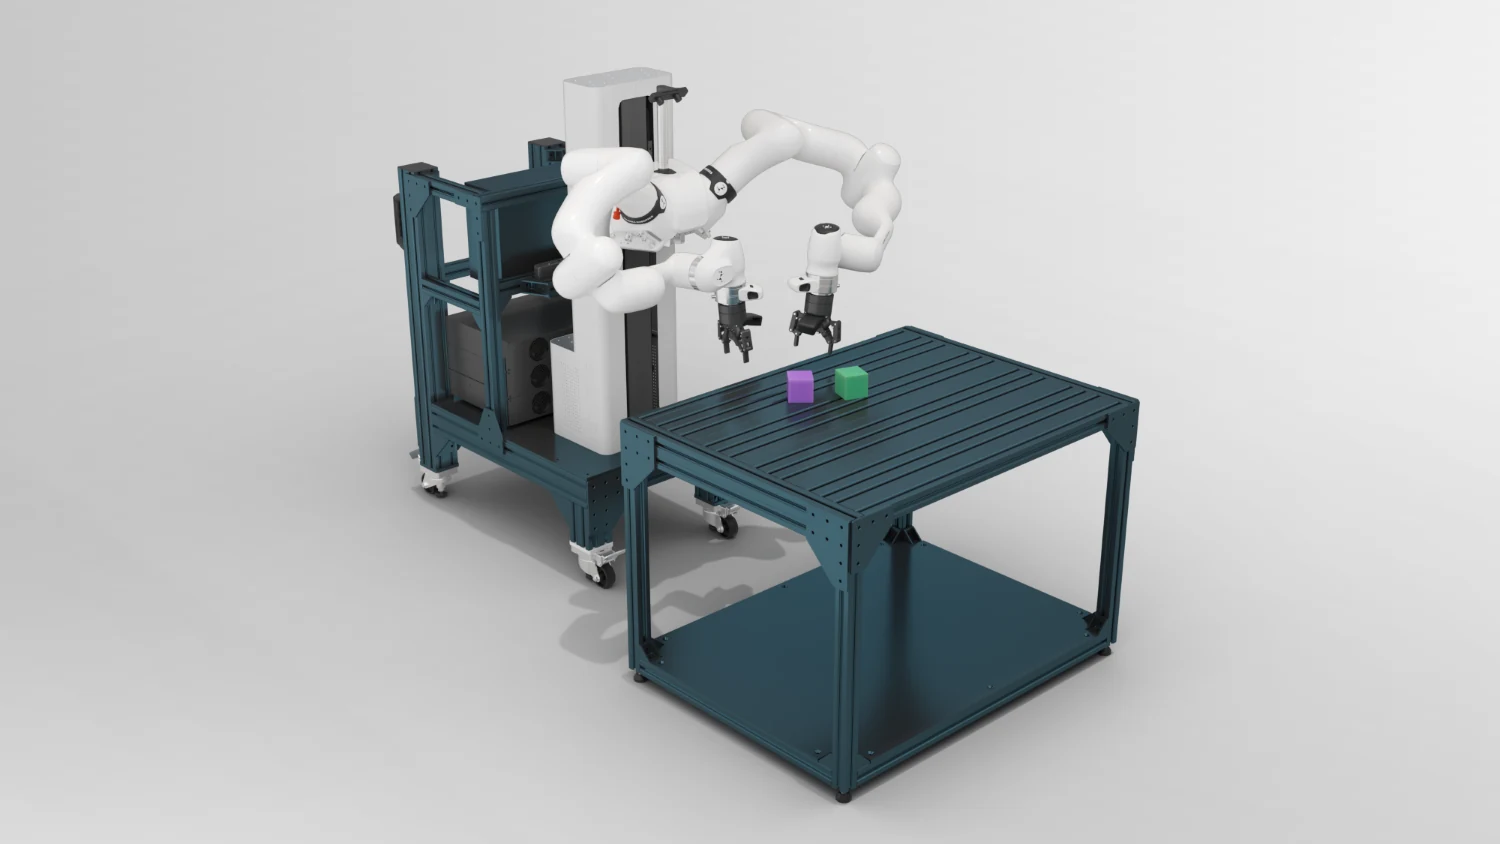
在同一张工作台上协作
双臂的可达空间在桌面上重叠。研究者可以设计一臂固定工件、另一臂调整工件姿态的实验,并从两侧关节读取交互力矩。
双臂的可达空间在桌面上重叠。研究者可以设计一臂固定工件、另一臂调整工件姿态的实验,并从两侧关节读取交互力矩。
搭配 Franka GELLO Duo,两只输入臂可分别操控左右机械臂。通过 FCI 接口可按 1 kHz 读取状态,记录双臂示范轨迹,再在同一平台上运行学习得到的策略。
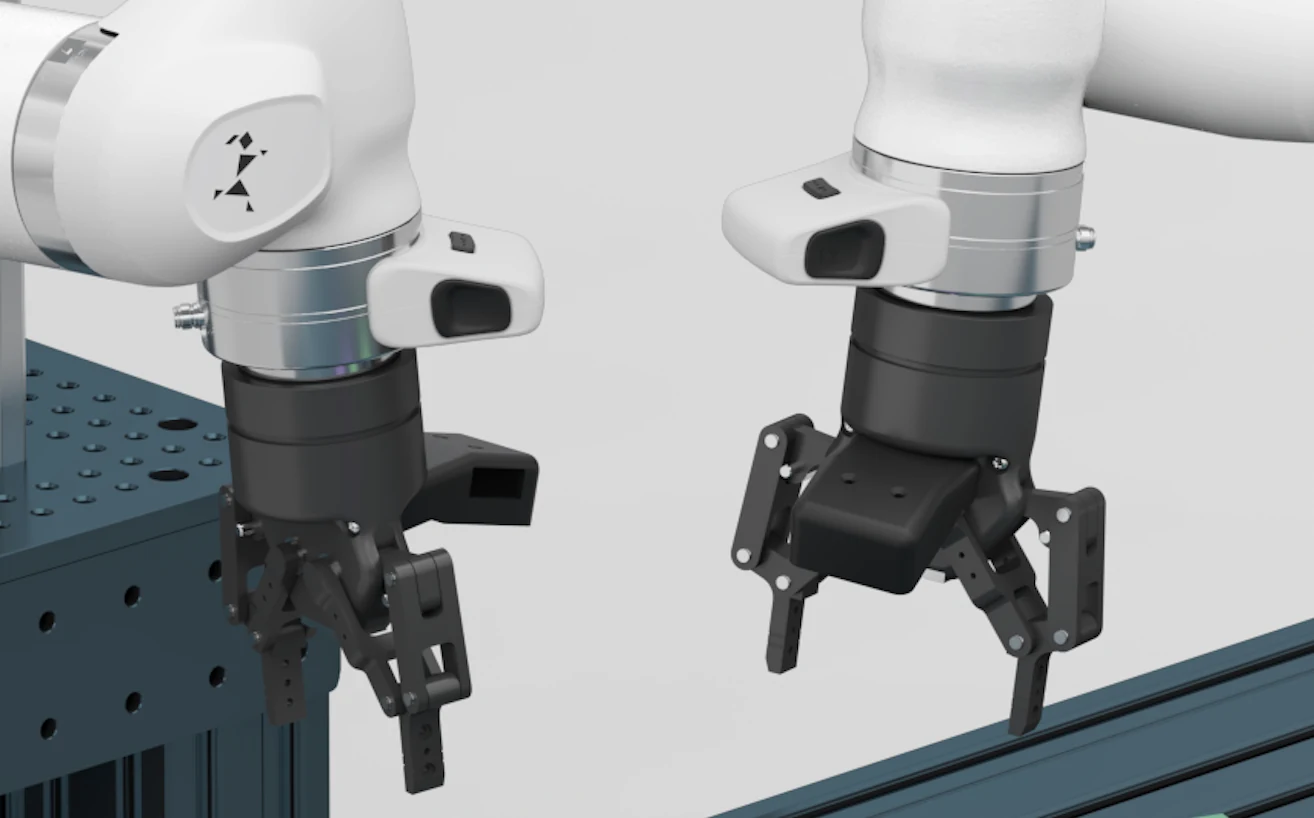
选配视觉与操作套件在两只腕部各装一台相机,让镜头跟随夹爪靠近物体。安装在头部支架的双目相机则从固定视角观察整个操作区。
Franka Research 3 Duo
| 平台构型 | 固定式双臂科研原型 |
|---|---|
| 基础配置 | 2 套 Franka Research 3、1 套 Duo 安装支架与外罩 |
| 机械臂自由度 | 每臂 7 个,共 14 个 |
| 单臂额定负载 | 3 kg |
| 单臂最大臂展 | 855 mm |
| 关节力矩传感器 | 每臂 7 个,共 14 个 |
| 实时接口 | Franka Control Interface(FCI),1 kHz |
|---|---|
| 关节控制 | 位置、速度与力矩 |
| 开发环境 | C++、ROS 2 |
| 双臂遥操作设备 | 可搭配 Franka GELLO Duo |
| 并联夹爪 | 2 只 Robotiq 2F-85,共用电源 |
|---|---|
| 腕部相机 | 2 台 RealSense D405,左右腕各 1 台 |
| 头部双目相机 | 1 台 ZED Mini,配头部安装支架 |