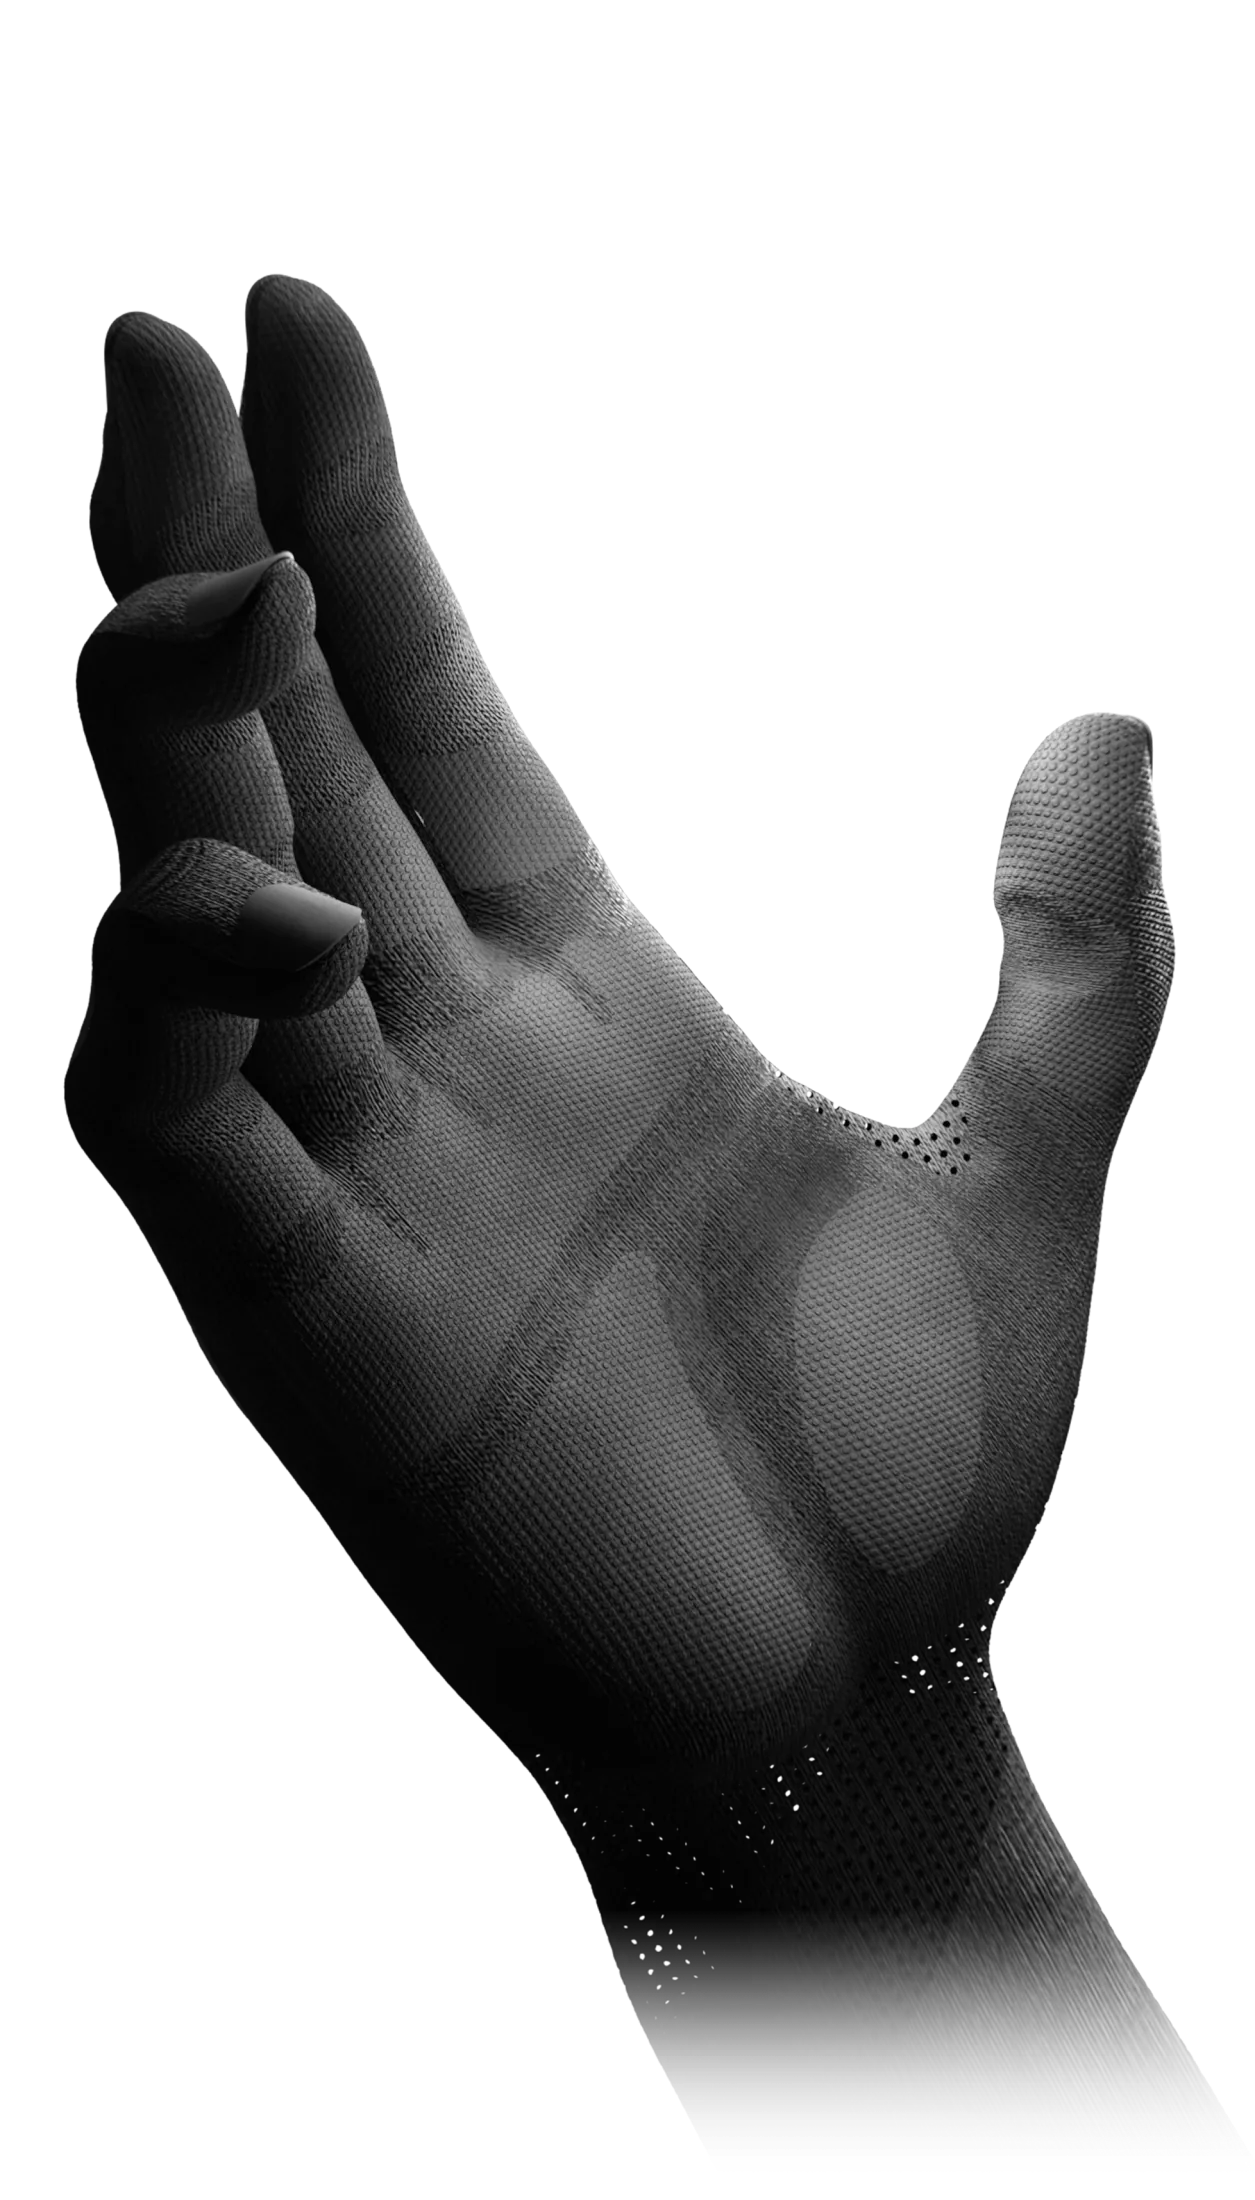
五指独立驱动
每根手指有四个主动关节。拇指可以与其余四指相对,指根侧摆可调节指间距,便于在捏取细柄与掌中包握之间切换。
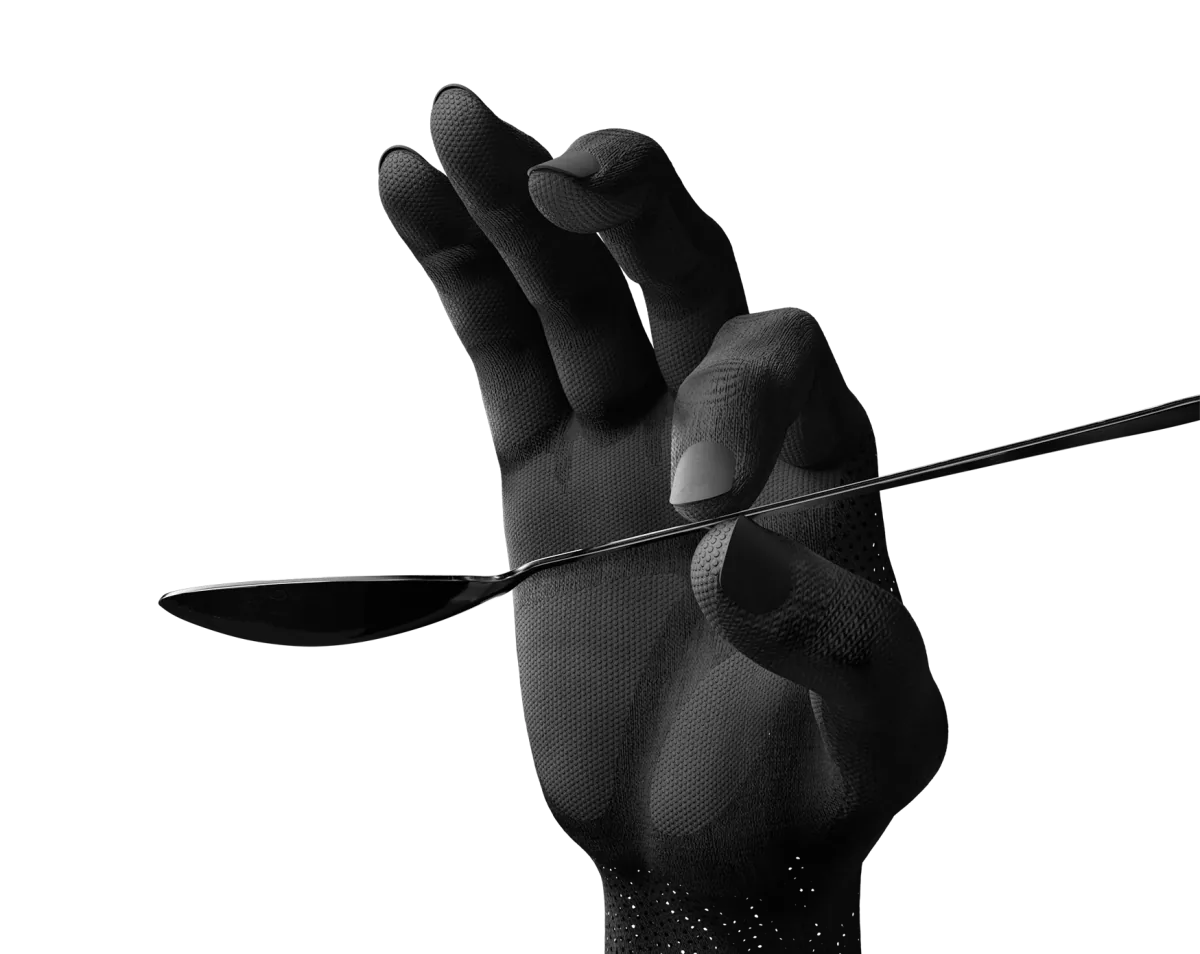
每根手指有四个主动关节。拇指可以与其余四指相对,指根侧摆可调节指间距,便于在捏取细柄与掌中包握之间切换。
外力可带动直驱关节回转,关节外侧的软体在接触时提供缓冲。开发者可通过 MIT 力位混合控制调整动作的刚度和阻尼。
可以先在 MuJoCo 或 Isaac Sim 中加载包含软体外形的刚体模型,再通过 Python 或 C SDK 读取实机关节状态、下发控制指令。使用 Wuji Glove 还可采集手势并驱动灵巧手。
Wuji Hand 2
| 参数对应版本 | Wuji Hand 2.2(Beta)非触觉版 |
|---|---|
| 主动关节 | 20 个,每指 4 个 |
| 手指动作 | 支持全对指与侧摆 |
| 外形尺寸 | 约 180 × 80 × 40 mm,随手指姿态变化 |
| 整备质量 | 800 g,含软体及输出线缆,不含底座 |
| 裸手质量 | 650 g |
| 最小抓握直径 | 0 mm |
| 驱动结构 | 可反驱的串联旋转直驱关节 |
|---|---|
| 电机控制 | FOC 矢量控制 |
| 关节控制模式 | MIT 力位混合控制(默认)或位置控制(Beta) |
| 控制频率 | 1,000 Hz × 20 轴 |
| 通信接口 | RJ45 以太网,100BASE-TX |
|---|---|
| 工作电压 | 11 至 13 V DC,标称 12 V,XT30 接口 |
| 标配电源适配器 | 12 V / 20 A |
| 仿真模型格式 | URDF、MJCF、USD,含软体外形的刚体模型 |