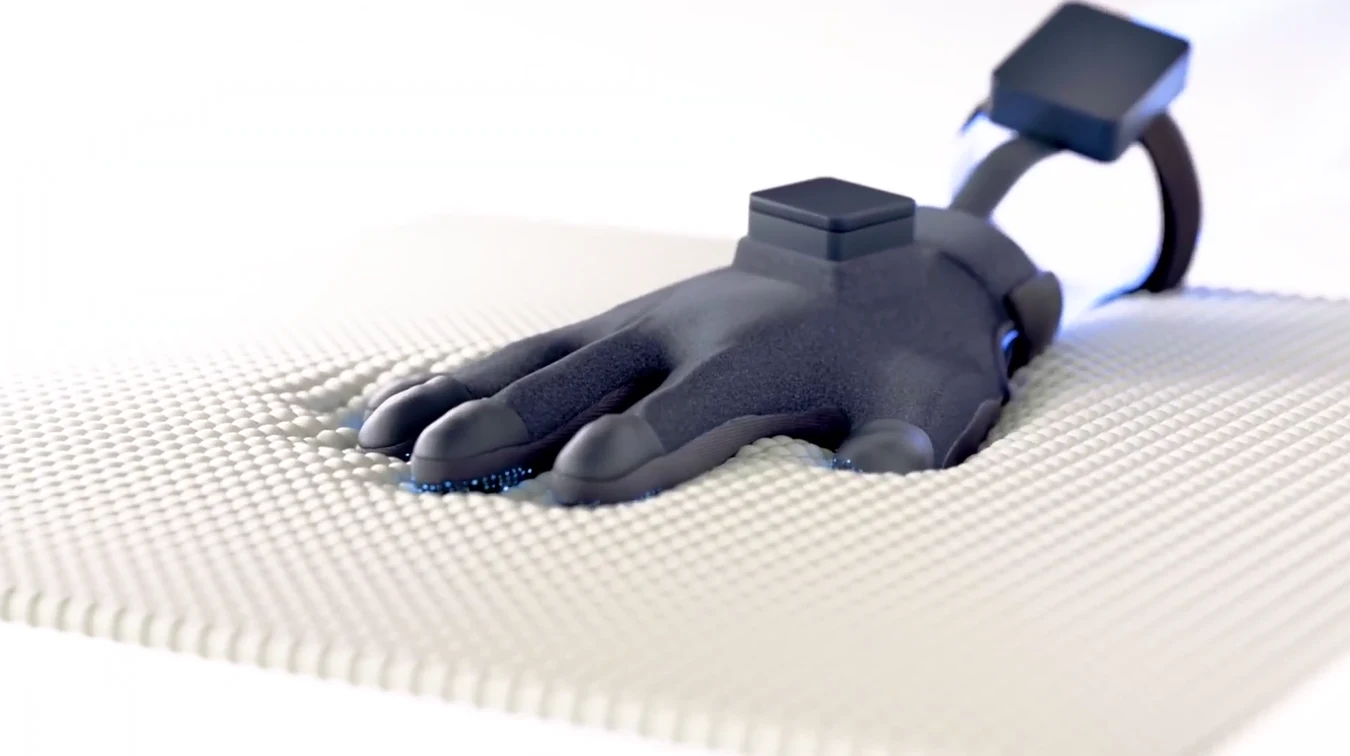
记录抓握时的接触分布
掌侧压力矩阵覆盖手指和手掌。每帧输出 526 个有效触点的归一化数值,可观察佩戴者从轻触物体到握紧时,接触区域如何变化。
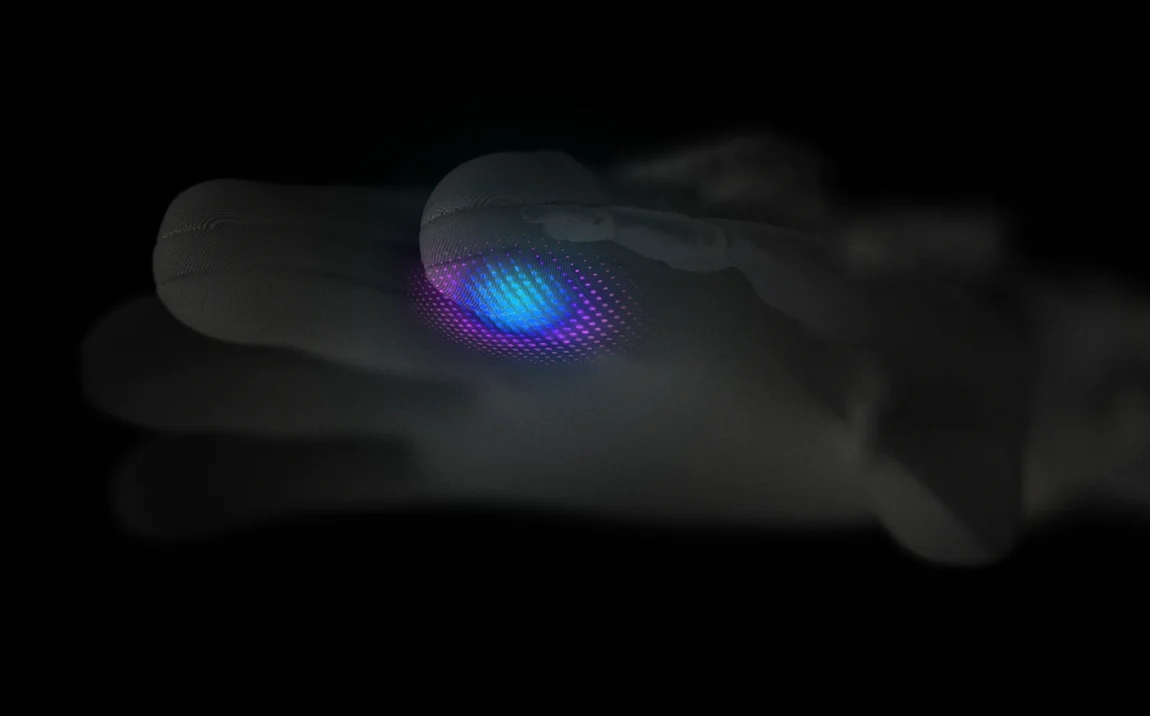
掌侧压力矩阵覆盖手指和手掌。每帧输出 526 个有效触点的归一化数值,可观察佩戴者从轻触物体到握紧时,接触区域如何变化。
五个指尖分别安装电磁接收模块,以手背模块为参考,测量各指尖的位置和旋转。软件结合手部模型解算关节角,可将人手动作映射到灵巧手。
手背的六轴惯性测量单元以 800 Hz 采样,同时记录加速度和角速度。开发者可用 Wuji SDK 订阅触觉、电磁追踪及惯性数据流。
Wuji Glove
| 压力传感矩阵 | 24 × 31,含 526 个有效触点 |
|---|---|
| 输出 | 120 FPS,归一化压力值 0 至 1 |
| 测力范围 / 分辨率 | 0 至 20 N / 0.1 N |
| 空间分辨率 | 4 mm |
| 电磁追踪 | 5 个六自由度模块,分别位于五指指尖 |
|---|---|
| 电磁数据输出 / 延迟 | 120 Hz / 运动到数据 ≤ 10 ms |
| 位置 / 姿态精度 | ≤ 2 mm RMS / < 5° RMS |
| 手背 IMU | 六轴,800 Hz |
| 加速度 / 角速度量程 | ±16 g / ±2,000°/s |
| 手套长 × 宽 | 215 × 195 mm |
|---|---|
| 手套净重 / 含线缆总重 | 67.5 g / 192.6 g |
| 供电 | USB Type-C,5 V / 1 A |
| 数据连接 | 通过转接配件连接 RJ45 以太网,100BASE-TX |