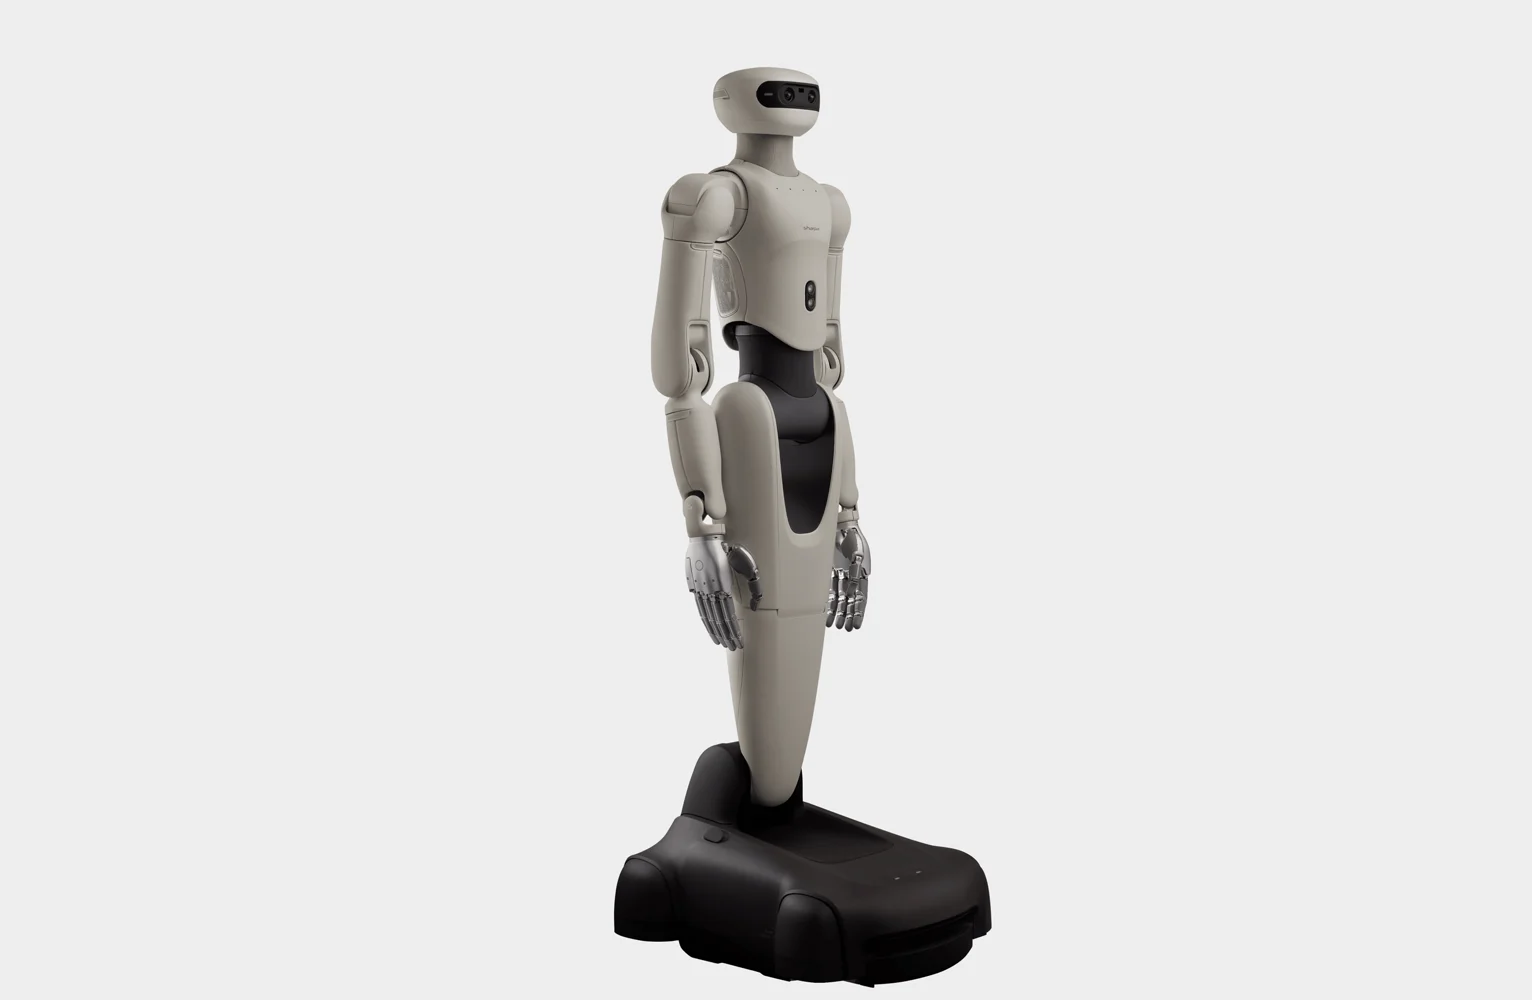
双臂配合,腕部调整姿态
每条手臂有 7 个自由度,末端采用人手腕尺度的球形腕关节。双臂展开时,包含灵巧手的臂展达到 1,478 mm。
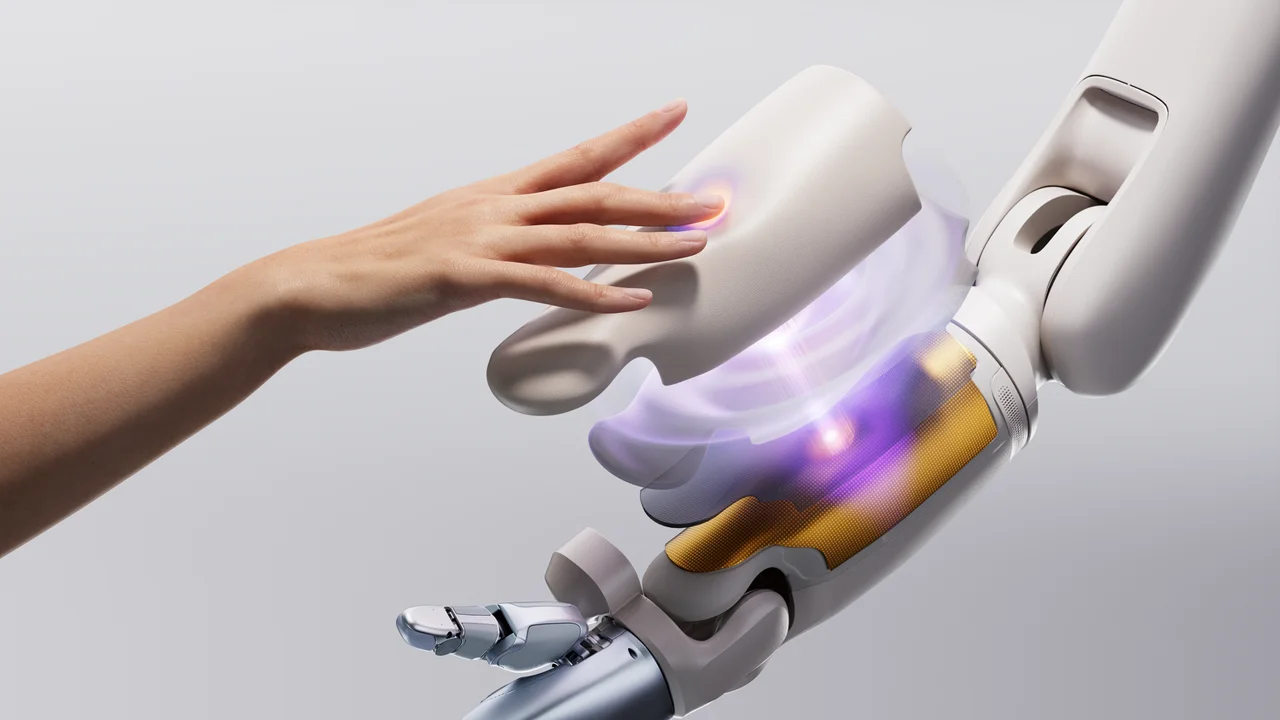
每条手臂有 7 个自由度,末端采用人手腕尺度的球形腕关节。双臂展开时,包含灵巧手的臂展达到 1,478 mm。
四层电子皮肤以 100 Hz 采样,力分辨率为 0.2 N。前臂等覆盖部位可以感知外界触碰,为接触操作提供反馈。
D01 内置遥操作系统,主处理器采用 NVIDIA Jetson Thor。它同时提供千兆以太网与 Wi-Fi 6 接口,方便接入研究环境。
Sharpa D01
| 总自由度 | 66(含双手) |
|---|---|
| 尺寸(高 × 宽 × 长) | 1,109–1,624 × 495 × 594 mm |
| 机身重量 | 约 40 kg(不含底盘) |
| 双臂臂展 | 1,478 mm(含双手) |
| 主处理器 | NVIDIA Jetson Thor |
| 网络接口 | 1000BASE-T 以太网、Wi-Fi 6 |
| 控制频率 | 最高 1,000 Hz |
| 单臂自由度 | 7 |
|---|---|
| 单臂额定负载 | 5 kg |
| 机械臂负载自重比 | 约 1:1 |
| 最大末端速度 | > 10.5 m/s |
| 末端重复定位精度 | ±0.2 mm |
| 力感知范围 | 0.1–20 N(每个 50 mm² 触觉单元) |
|---|---|
| 力分辨率 | 0.2 N |
| 空间分辨率 | 10 mm |
| 采样率 | 100 Hz |