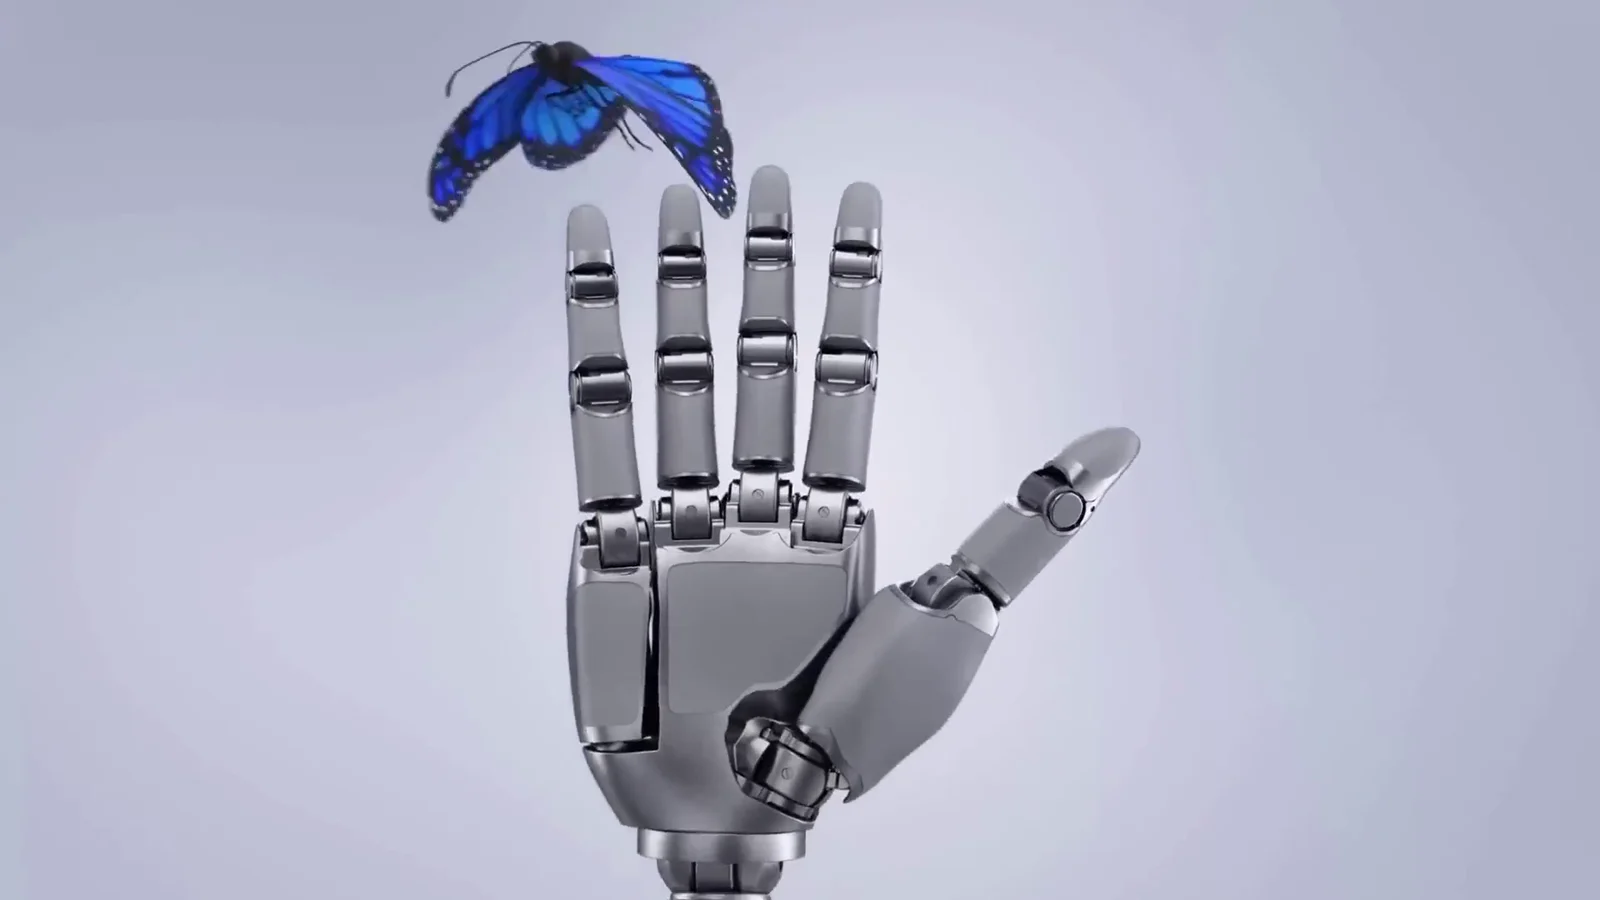
五指独立驱动
22 个驱动模组与 22 个主动自由度相对应。除拇指外的四指可向两侧各摆动 20°,既可并指握持,也可张开手指调整接触点。
22 个驱动模组与 22 个主动自由度相对应。除拇指外的四指可向两侧各摆动 20°,既可并指握持,也可张开手指调整接触点。
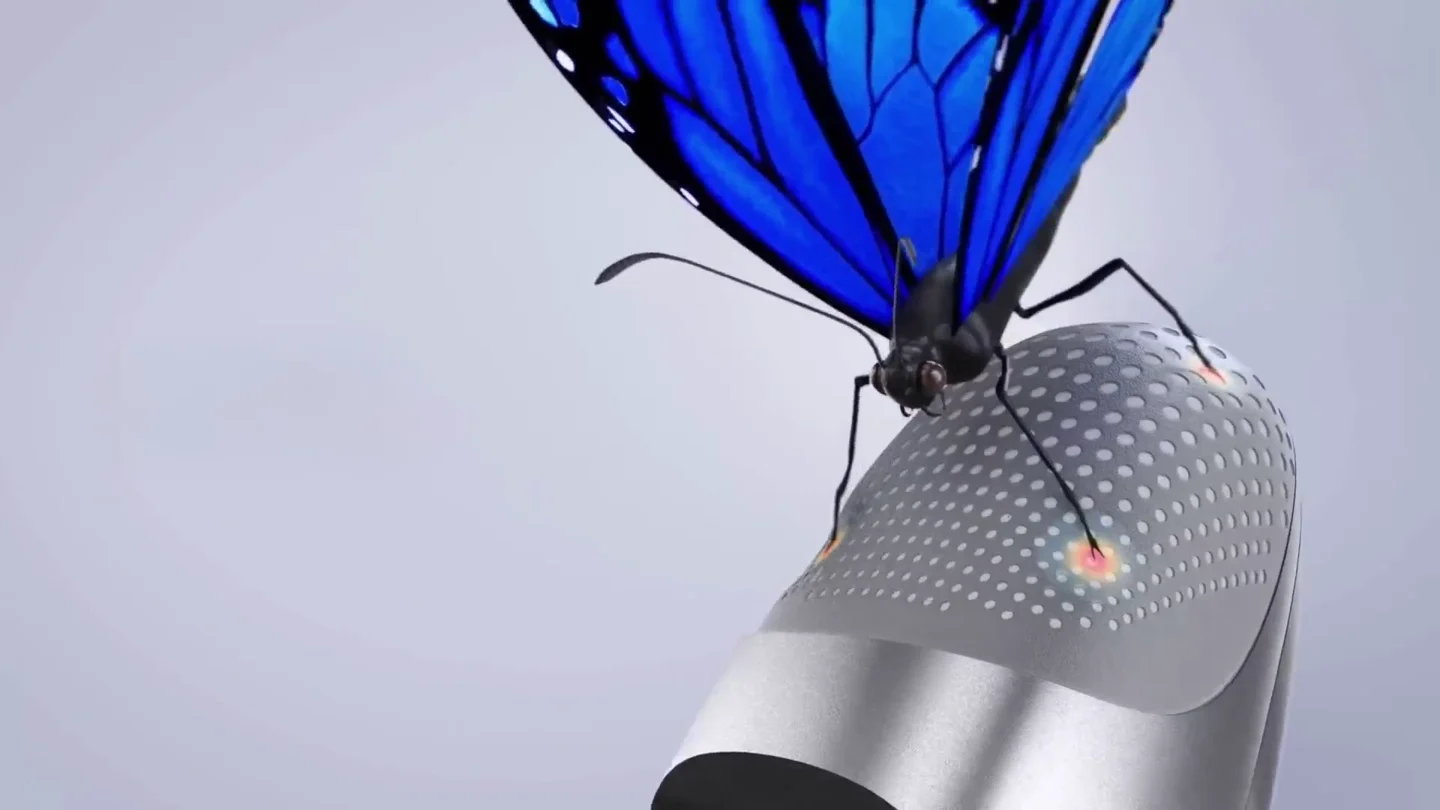
每个触觉传感器可测量三个方向的力和三个方向的力矩。W01 支持输出原始触觉图像,开发者可以研究物体刚接触或开始滑动时的变化。
Sharpa 提供 Wave SDK 和 Sharpa Pilot 上位机。W01 支持 ROS 2 集成,以及 MuJoCo 和 Isaac Sim 仿真,可在实机部署前检查动作。
Sharpa W01
| 主动自由度 / 驱动模组 | 22 / 22 |
|---|---|
| 手部重量 / 外形尺寸 | 1.3 kg / 208 × 90 × 50 mm |
| 四指侧摆角度 | ±20° |
| 最小抓握直径 | 10 mm |
| 握力 / 指尖力 | 150 N / 20 N |
| 动作频率 | 4 Hz |
| 指尖位置重复精度 | ±1 mm |
| 触觉图像分辨率 / 帧率 | 240 × 240 / 180 fps |
|---|---|
| 力检测范围 / 力分辨率 | 0–30 N / 0.02 N |
| 空间分辨率 | 1 mm |
| 测量维度 | 三轴力与三轴力矩 |
| 触觉延迟 | 20 ms |
| 原始图像 / 推理位置 | 支持输出 / 上位机或板载 |
| 工作电压 | 18–28 V |
|---|---|
| 静态电流 | 0.75 A(20 V) |
| 通信接口 / 通信频率 | 千兆以太网(1000BASE-T)/ 500 Hz |
| 工作温度 | 0–45 °C |