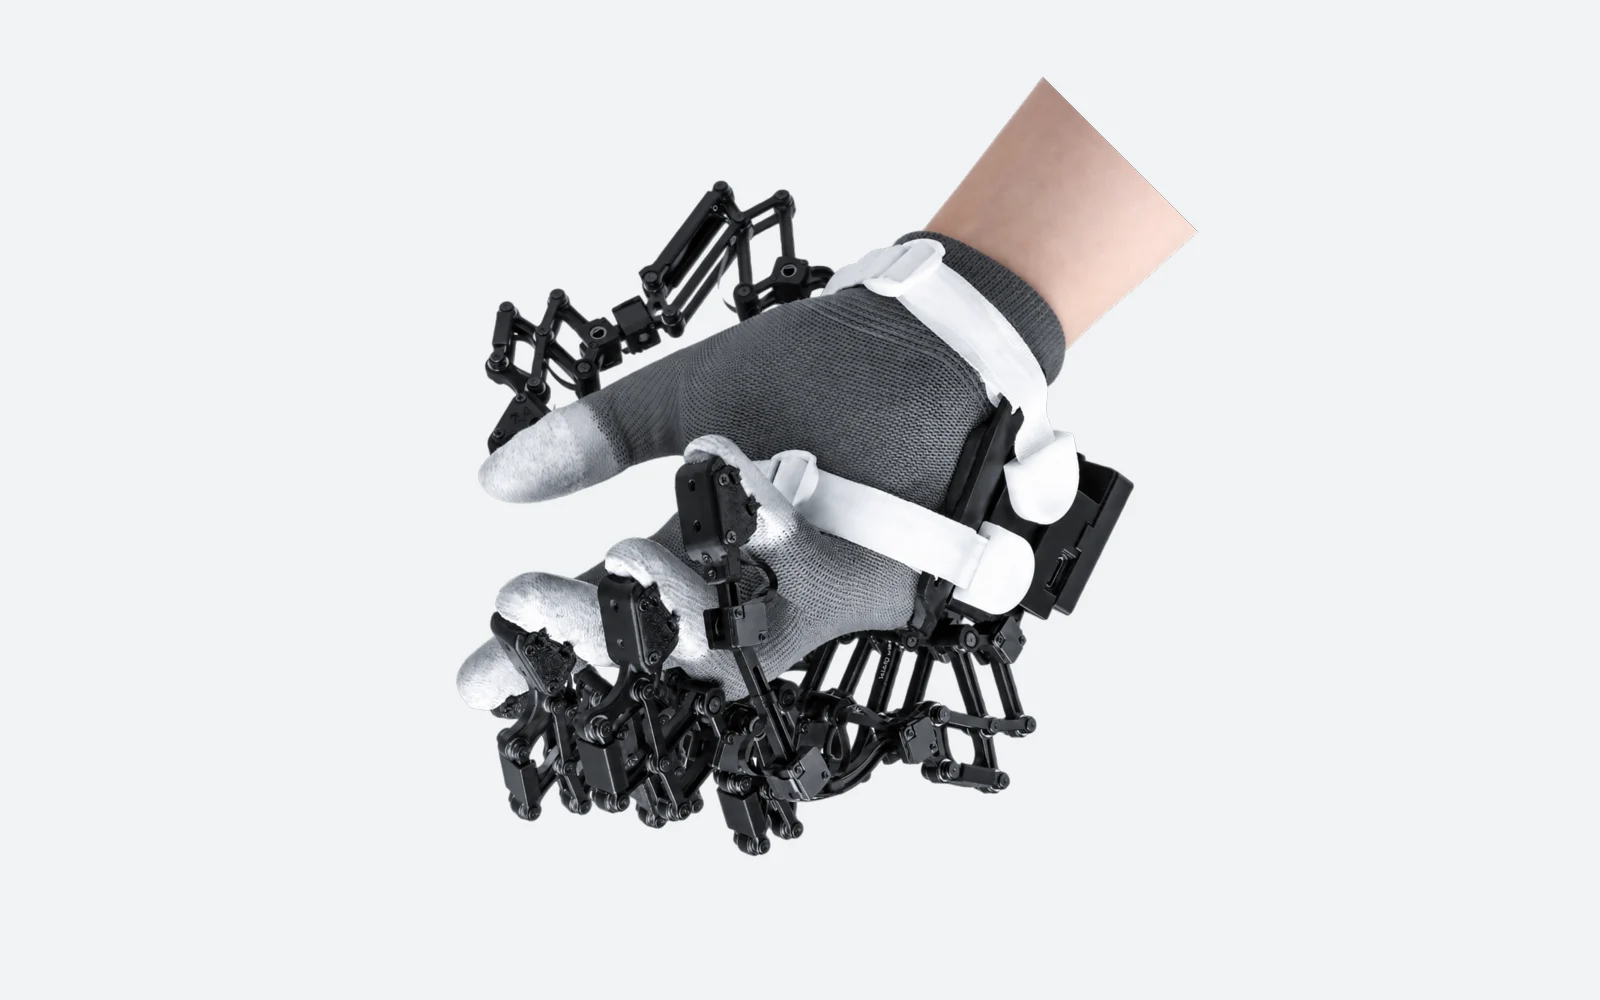
记录手指动作
外骨骼的 22 个编码器读取关节运动,可将操作者的手势实时映射给灵巧手。手套免额外标定,指尖位置重复精度小于 1 mm。
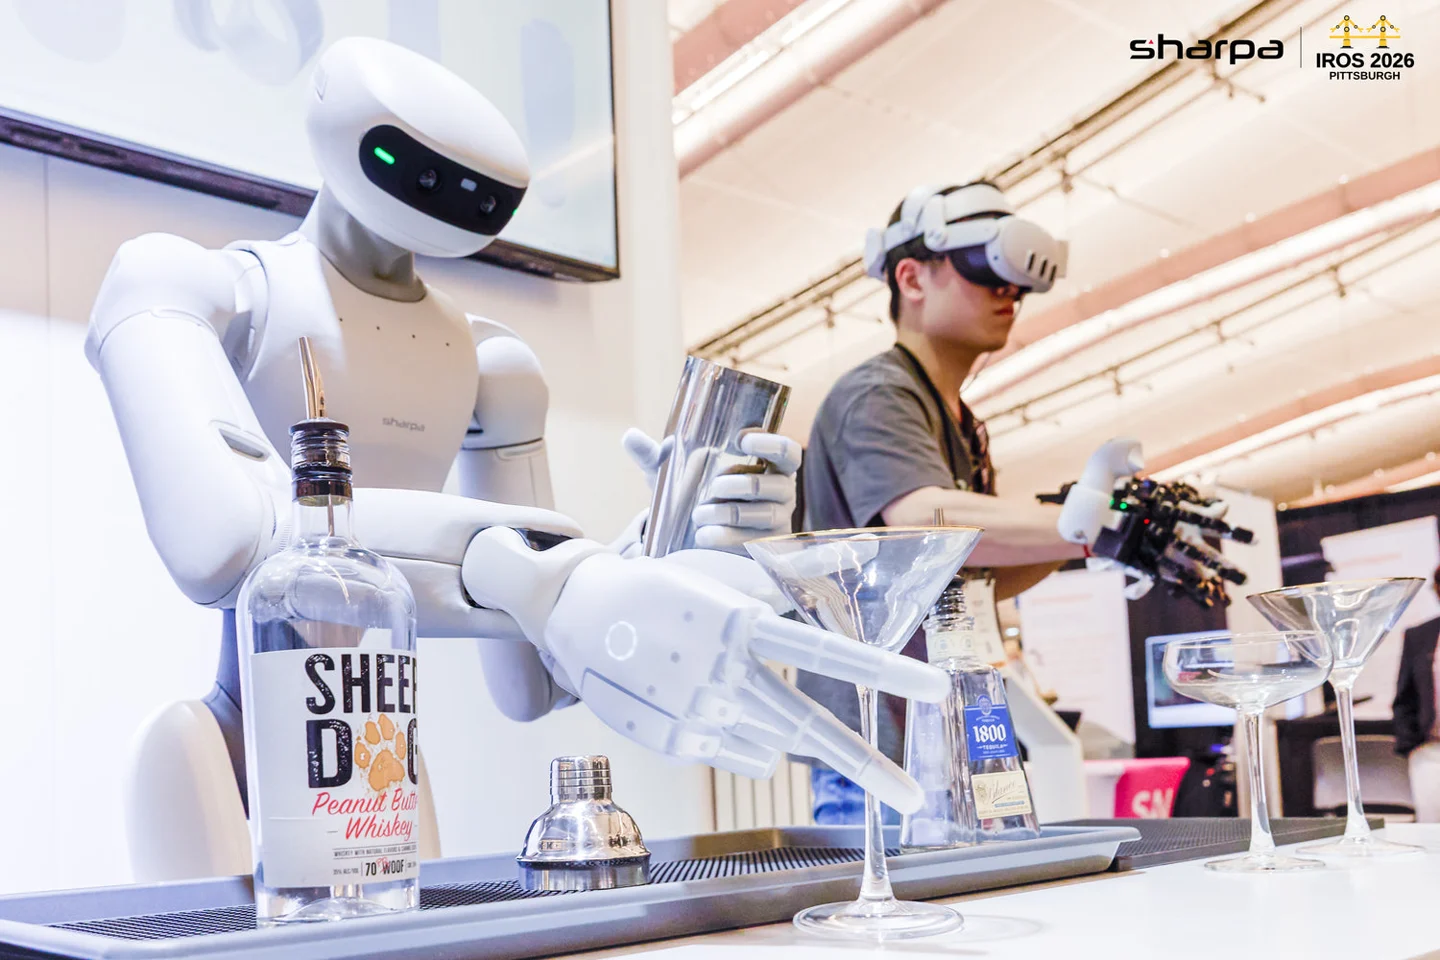
外骨骼的 22 个编码器读取关节运动,可将操作者的手势实时映射给灵巧手。手套免额外标定,指尖位置重复精度小于 1 mm。
每个指尖各装一枚线性谐振振动马达,支持 256 级反馈强度。操作者在控制机器人时,可通过不同手指的振动感知接触提示。
固定工位可用 USB-C 传输数据,有线延迟为 5 ms。需要走动采集时可改用无线接收器,无线延迟为 10 ms,最远通信距离为 30 m。
Sharpa AE01
| 自由度 / 编码器 | 22 / 22 |
|---|---|
| 反馈装置 | 5 枚线性谐振振动马达(LRA),每指尖 1 枚 |
| 反馈强度 | 每指尖 256 级 |
| 外形尺寸 | 183.5 × 176.82 × 89.27 mm |
| 可选尺码 | S、M、L、XL |
| 指尖位置重复精度 | < 1 mm |
| 标称使用寿命 | > 100 万次循环 |
| 有线接口 | USB 2.0 Type-C |
|---|---|
| 无线接收器接口 | USB 2.0 Type-A |
| 数据输出频率 | 有线 500 Hz,无线 150 Hz |
| 延迟 | 有线 5 ms,无线 10 ms |
| 无线通信距离 | 最远 30 m |
| 续航时间 | > 3 小时 |
|---|---|
| 充电时间 / 接口 | 1 小时 / USB Type-C |
| 工作温度 | 0–45 °C |