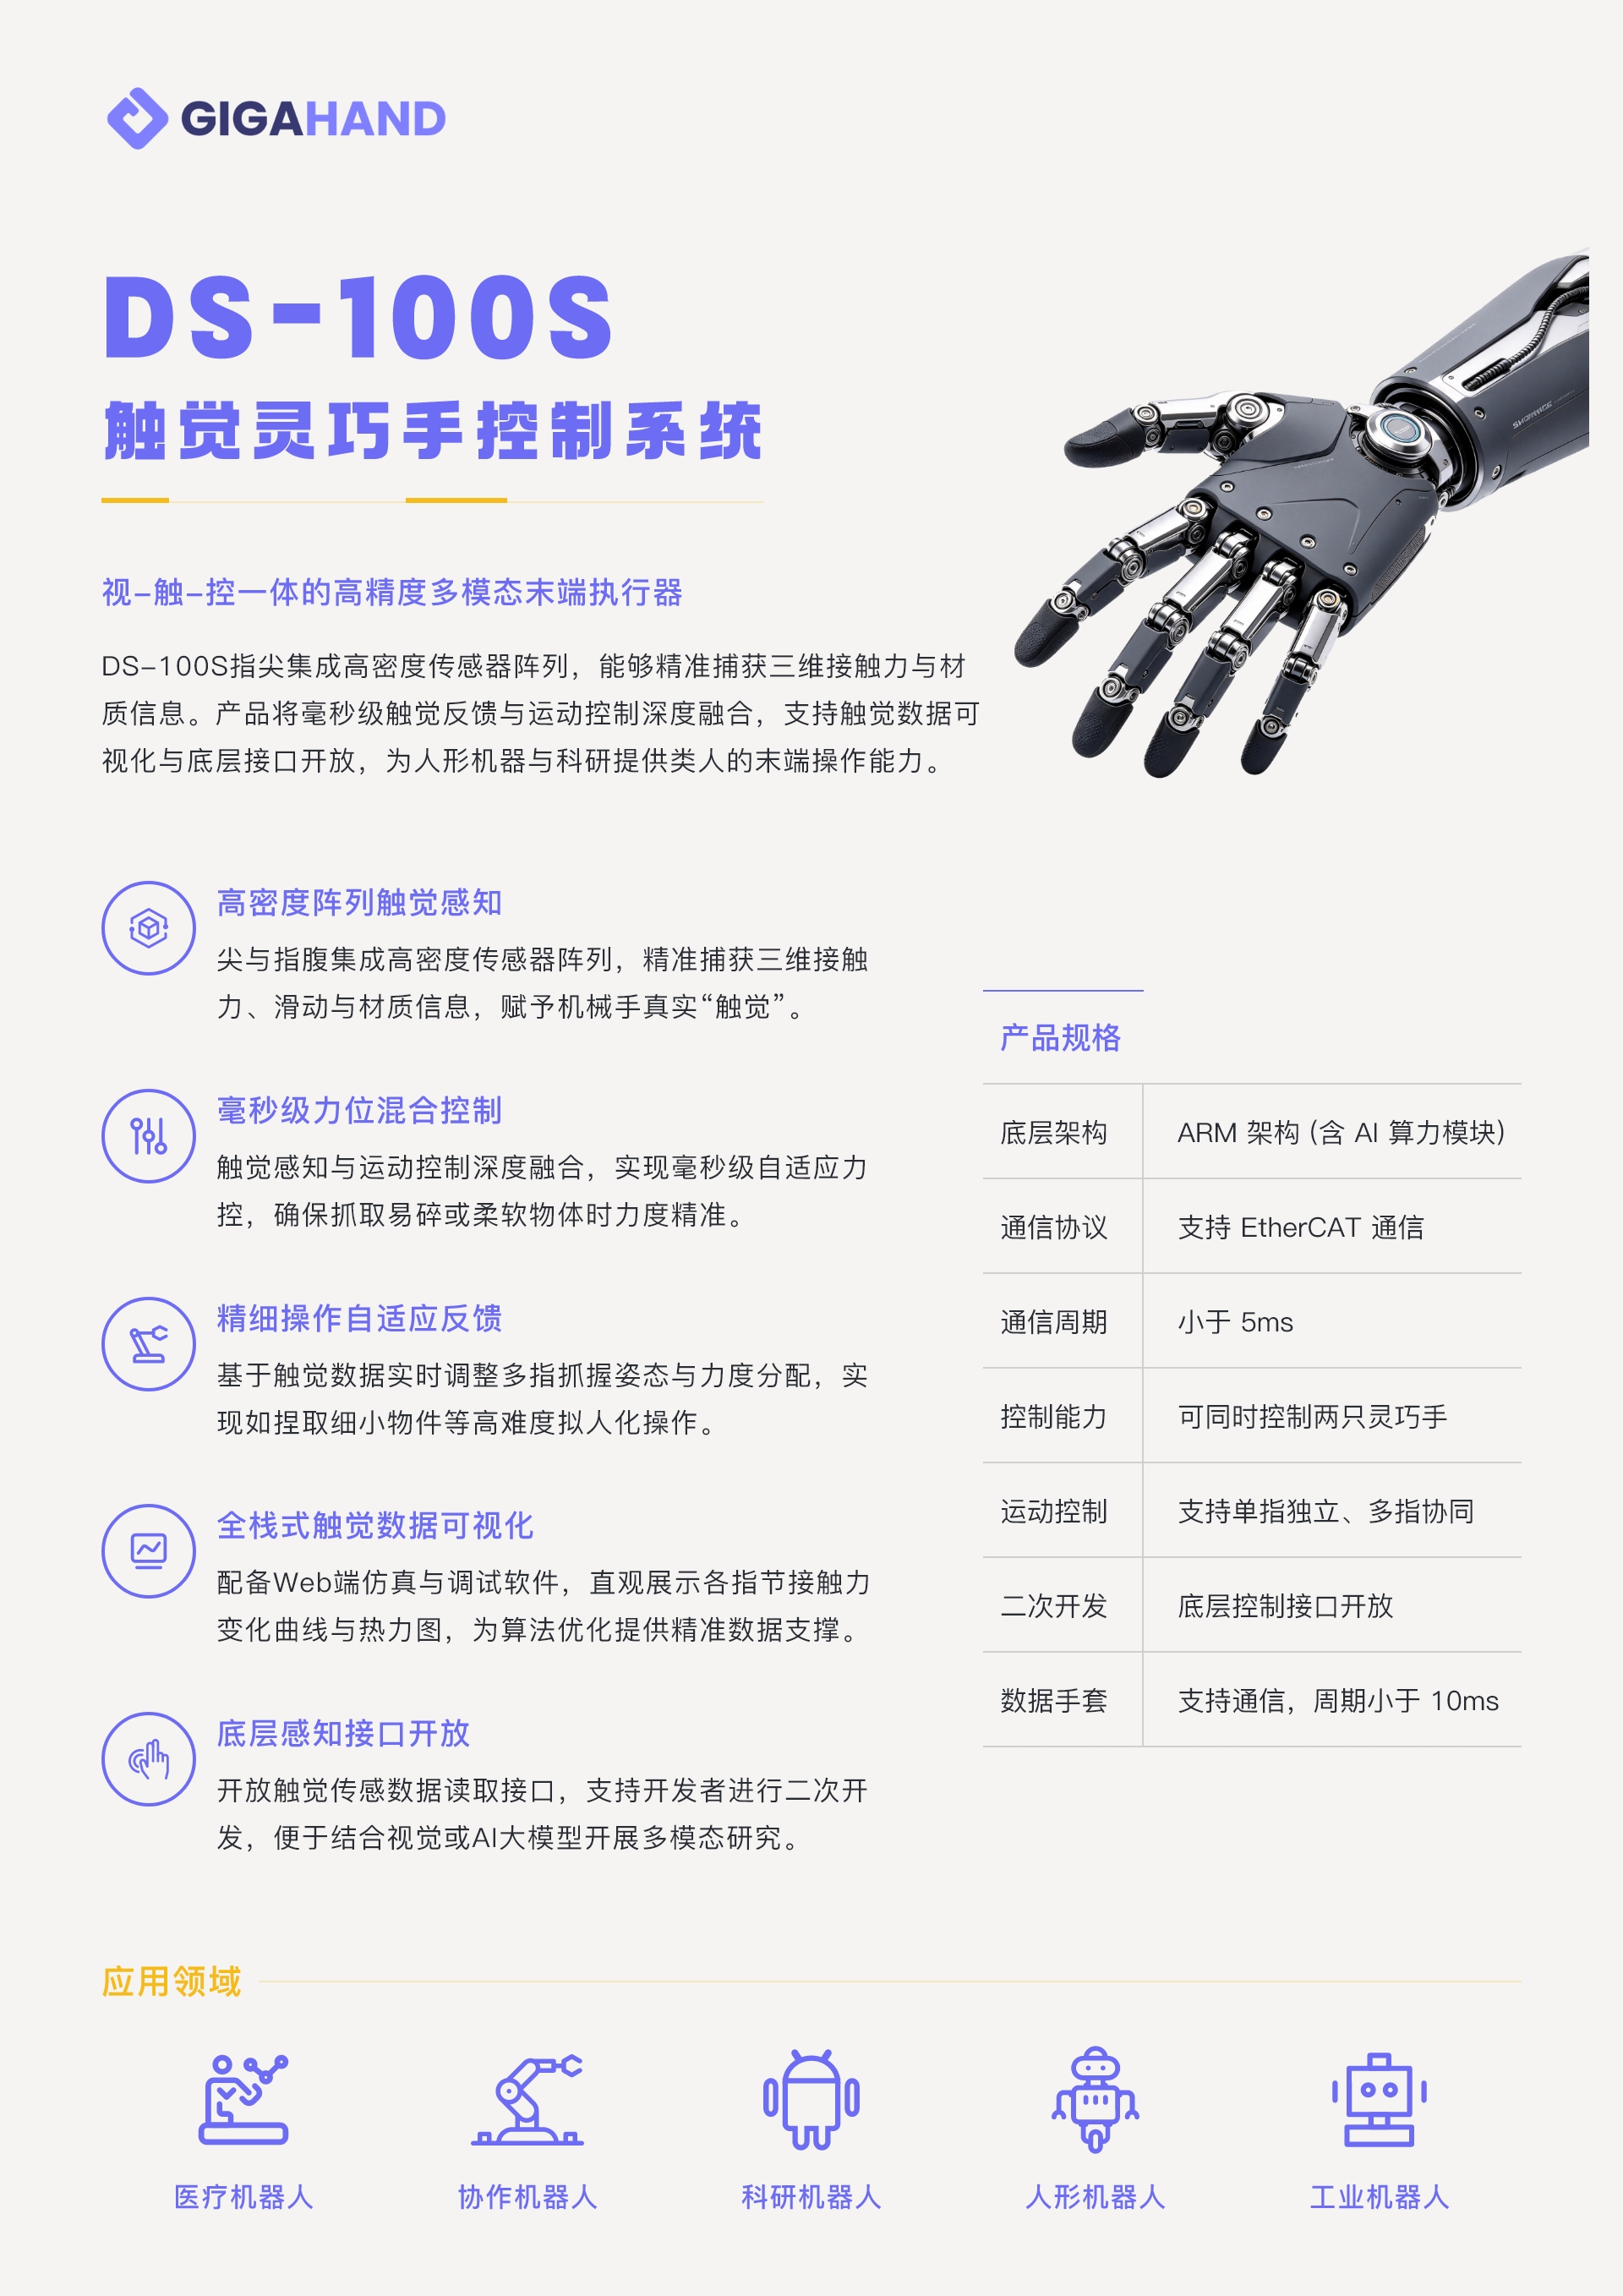
高密度阵列触觉感知
指尖与指腹集成高密度传感器阵列,精准捕获三维接触力、滑动与材质信息,赋予机械手触觉感知能力。
CAPABILITIES
融合高密度触觉感知与毫秒级力位控制,让精细操作获得实时反馈。
指尖与指腹集成高密度传感器阵列,精准捕获三维接触力、滑动与材质信息,赋予机械手触觉感知能力。
触觉感知与运动控制深度融合,实现毫秒级自适应力控,确保抓取易碎或柔软物体时力度精准。
基于触觉数据实时调整多指抓握姿态与力度分配,实现如捏取细小物件等高难度拟人化操作。
配备 Web 端仿真与调试软件,直观展示各指节接触力变化曲线与热力图,为算法优化提供精准数据支撑。
开放触觉传感数据读取接口,支持开发者进行二次开发,便于结合视觉或 AI 大模型开展多模态研究。
SPECIFICATIONS
开放的控制架构,为系统集成与二次开发提供基础。